新闻正文
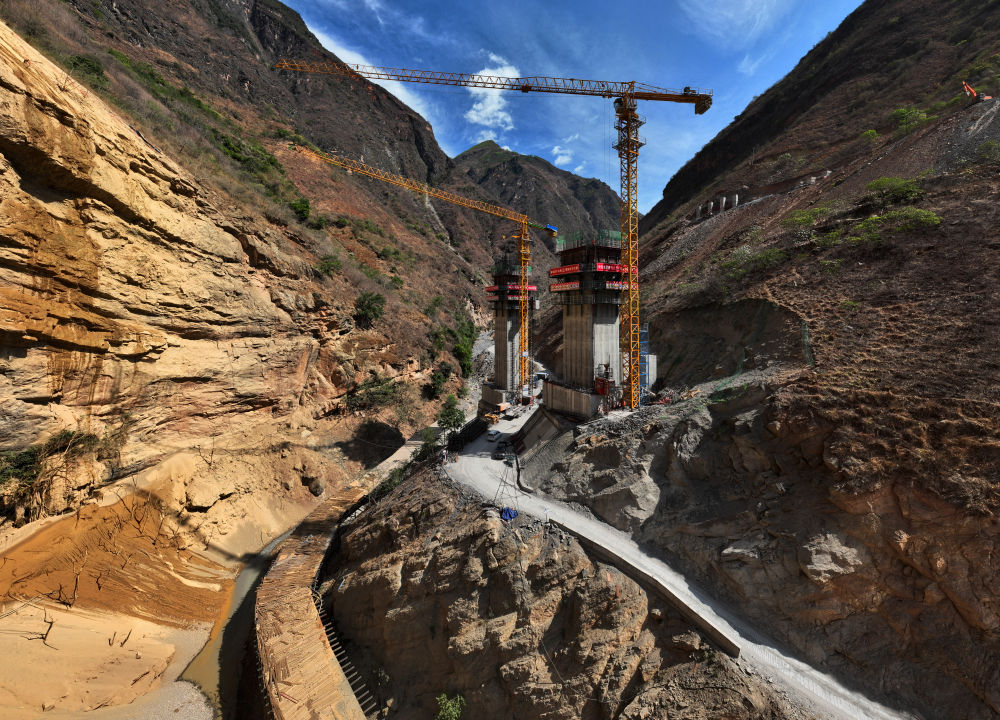
广东山区高墩、薄壁墩桥梁普遍具有墩身高、截面小、风荷载大、作业面狭窄的特点。依据公路高墩施工技术要求,墩身垂直度偏差需严格控制在1/3000以内,多机位爬升同步误差必须受控,否则极易造成架体扭转、模板卡滞、墩身线形偏移、高空安全失稳等严重隐患。传统人工液压爬模,是目前高墩施工质量与安全风险的主要来源。
一、传统爬模系统的核心施工痛点
传统爬模依靠人工逐点操控千斤顶,无统一同步控制系统。多人操作存在启停时差、行程误差,四机位、六机位爬升很难保持统一;山区阵风频繁,架体受风受力不均,进一步加大不同步偏差。人工测量纠偏属于滞后性管控,偏差积累后才能发现,此时墩身线形已经偏移,后期纠偏难度极大,甚至造成不可逆结构偏差。
同时传统设备无实时监测模块,架体超载、偏载、倾角超限、位移异常无法提前预警,全靠人工肉眼巡检,高空隐患隐蔽性强,安全管控压力巨大。且人工干预量大、爬升耗时久,严重拖慢高墩施工进度,人工成本居高不下。
二、高墩施工核心技术难点总结
1. 高空风荷载动态变化,架体受力不均衡,易产生侧向偏移;
2. 多点位人工操作误差累积,爬升同步性无法保障;
3. 偏差监测滞后,线形纠偏被动,极易造成质量返工;
4. 无智能预警机制,高空失稳风险不可控。
三、渤峰智造智慧爬升系统针对性解决方案
针对广东山区高墩复杂工况,渤峰智造(广东省渤峰智能装备有限公司)智慧爬升器搭载全自动同步控制系统与多维度智能传感监测模块,实现“同步爬升、实时监测、自动预警、智能纠偏”一体化施工,彻底解决传统爬模工艺短板。
设备采用集中主控模式,多机位统一启停、同步运行,系统实时动态微调各点位行程误差,将整体同步爬升误差严控在5mm以内,从运行层面杜绝架体扭转、错位问题。搭载倾角传感器、位移传感器、荷载传感器,24小时实时采集架体姿态、受力数据,一旦出现超载、偏斜、位移超限,系统立即声光预警并自动停机,前置化解高空失稳风险。
针对变截面墩、薄壁墩、超高墩非标工况,可提前完成专项结构验算与参数适配,根据墩身收分比例、风荷载等级优化爬升节奏,适配各类复杂高墩施工场景。设备操作简单,大幅减少高空人工操作点位,降低人工投入与高空作业风险。
配套广东本地化技术交底、安装调试、全程落地指导服务,确保设备与模板体系精准匹配、施工流程标准化落地。
四、工程落地价值
智慧爬升系统从安全、精度、效率三大维度升级高墩施工工艺,有效保障墩身垂直度、线形平顺度,杜绝后期纠偏返工;降低高空作业安全隐患,满足现行高墩施工安全规范要求;缩短爬升作业周期,加快高墩施工节奏,完美适配广东山区高速、市政高墩抢工期、高标准的施工需求。